DROID
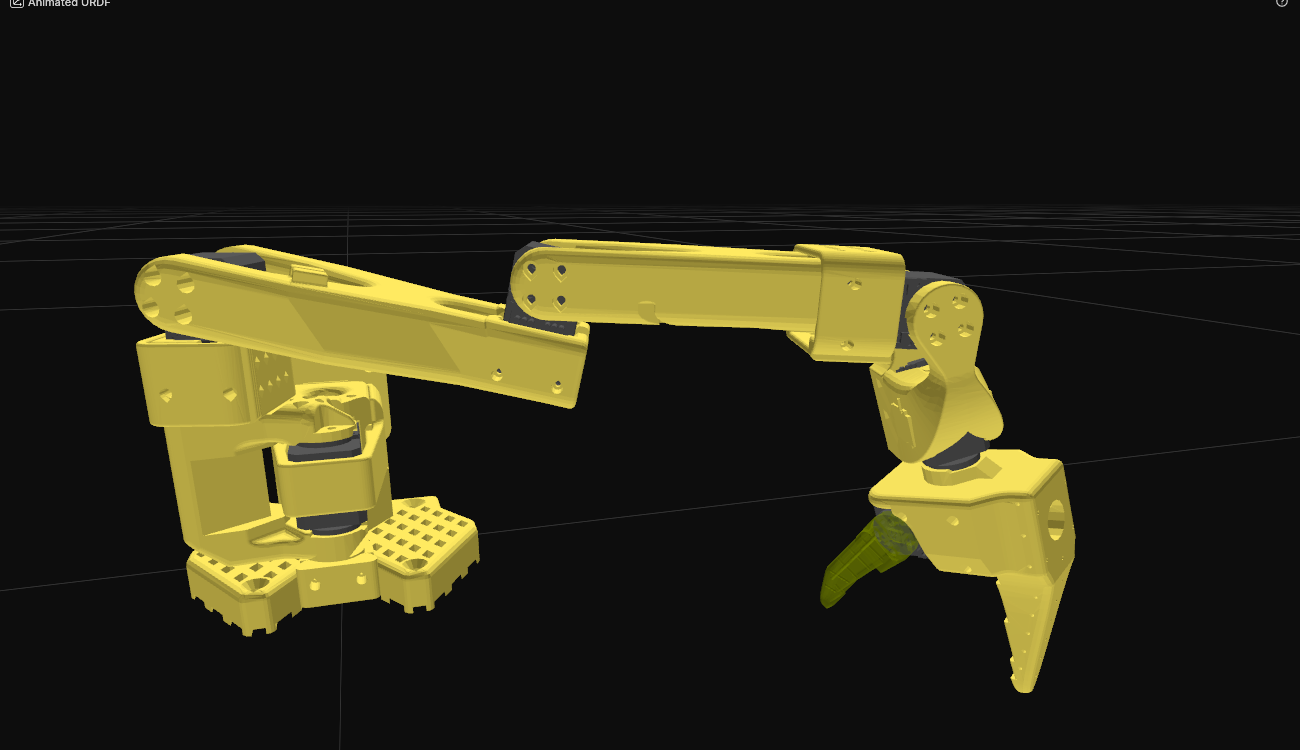
Large-scale, in-the-wild robot manipulation demonstrations collected across many environments and tasks.
Trajectories, demonstrations, and embodied observations for training and evaluating robot policies.
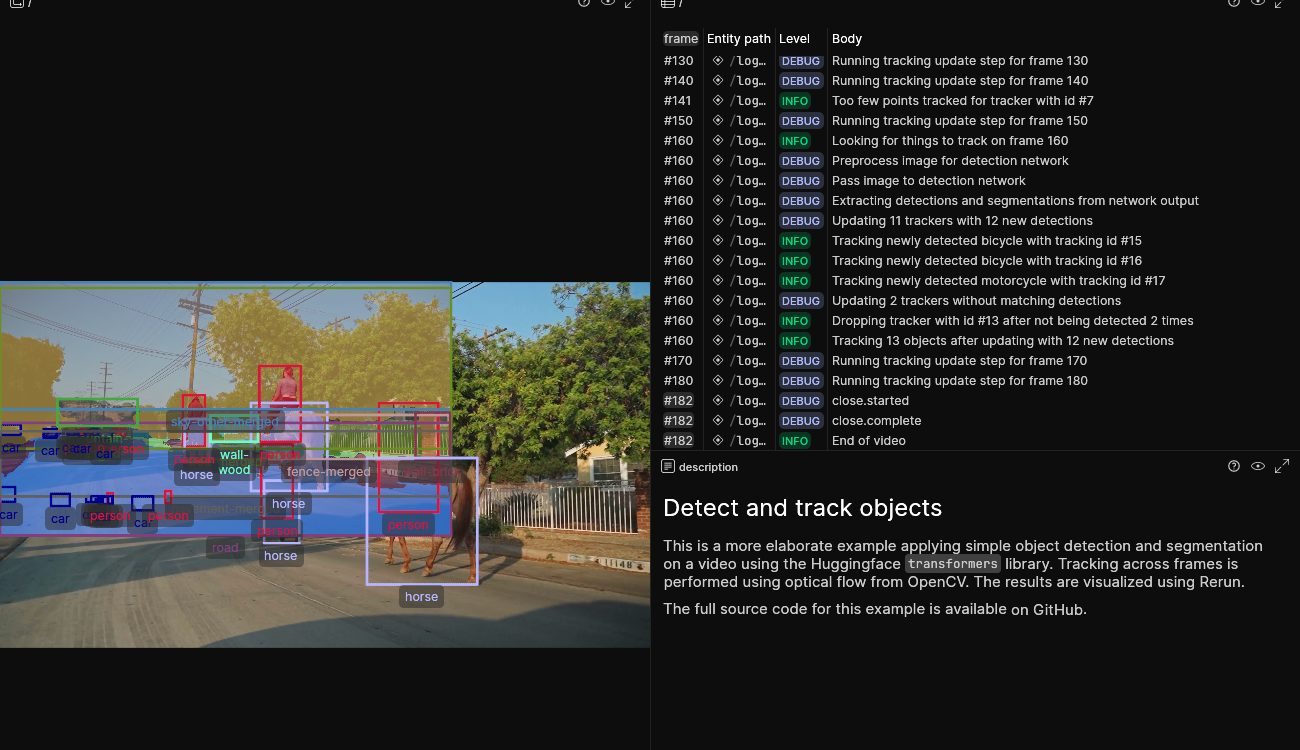
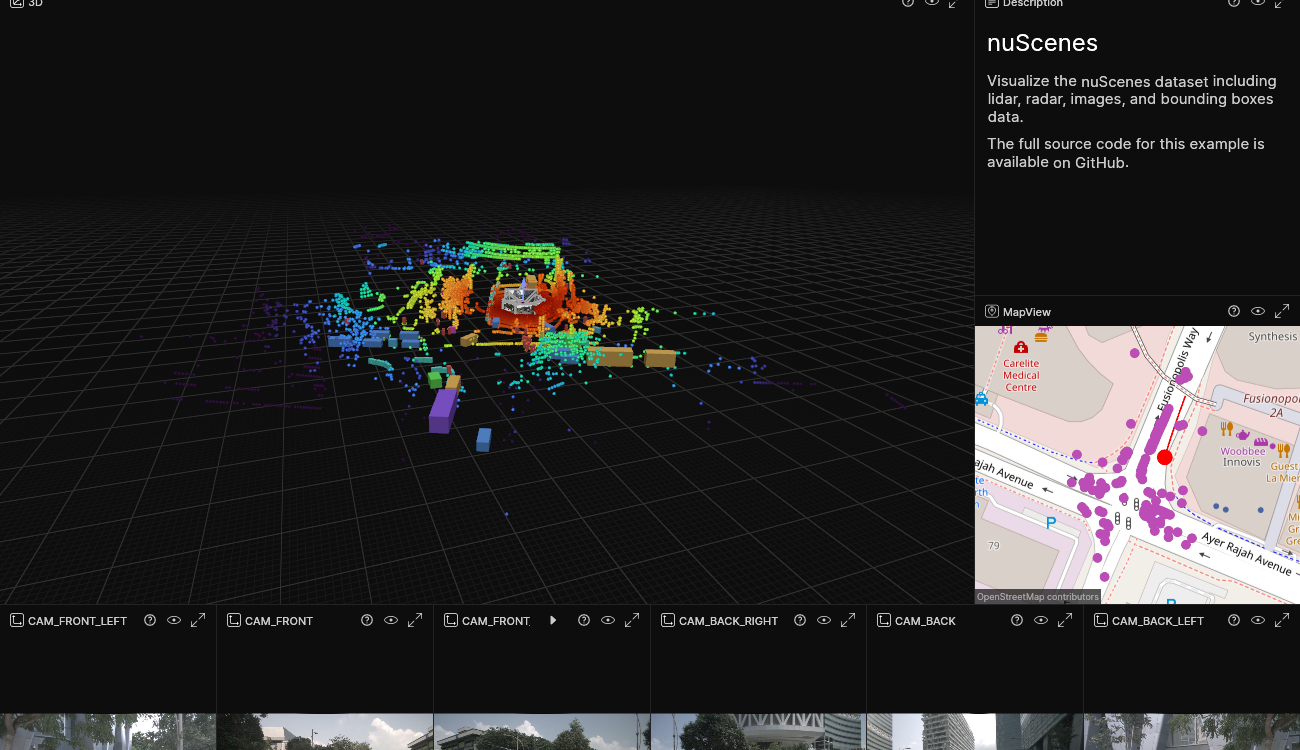
Multisensor driving and navigation data for perception, mapping, prediction, and planning.
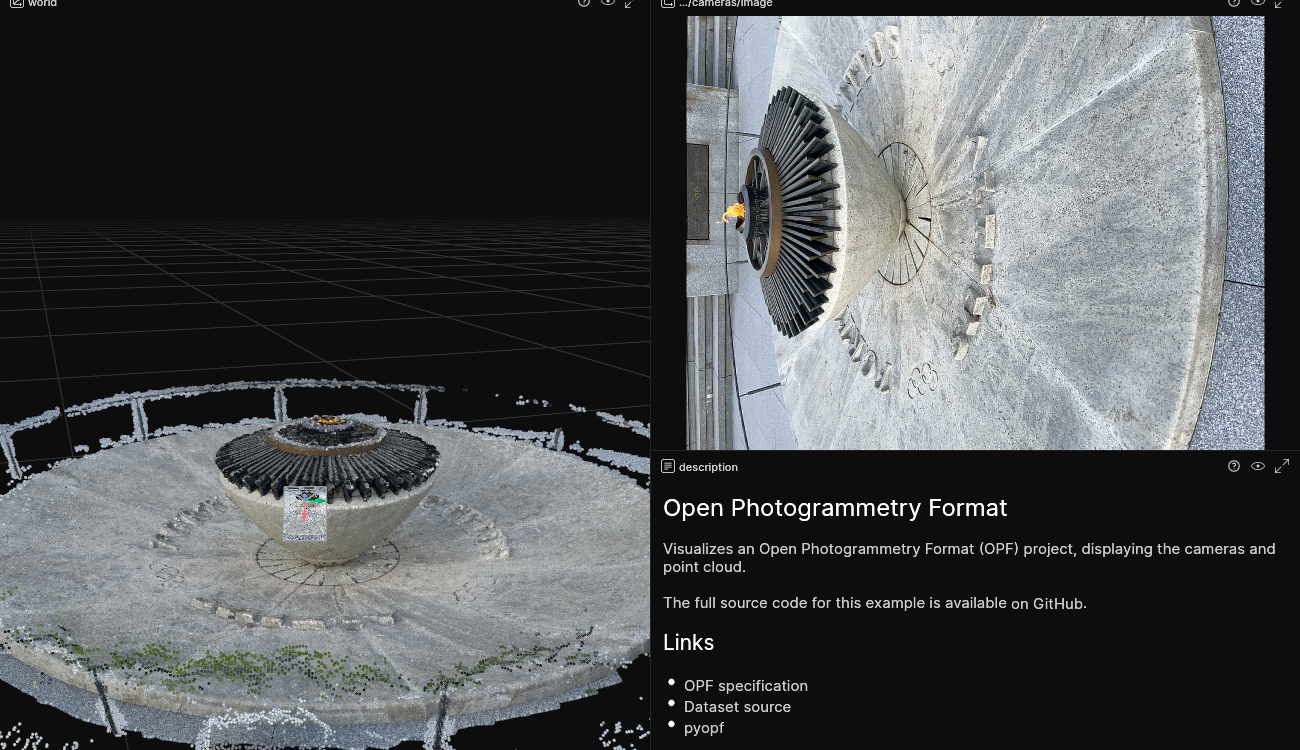
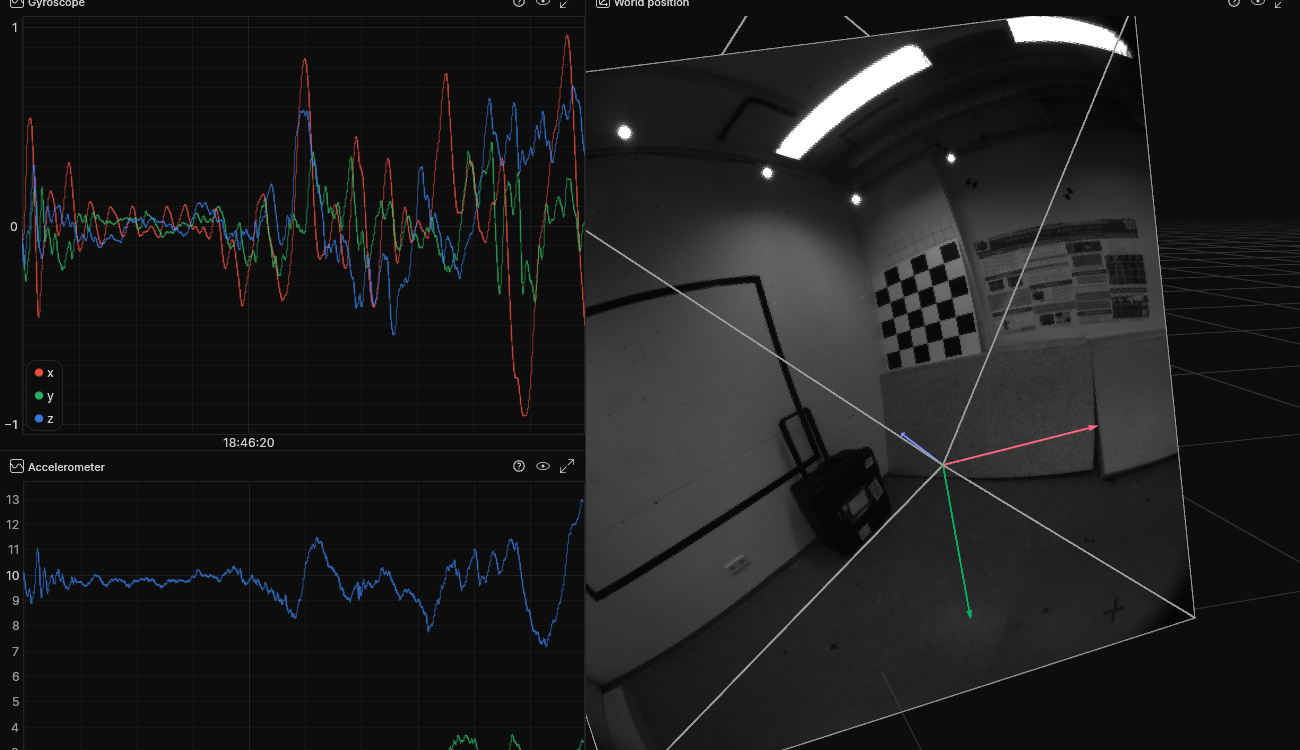
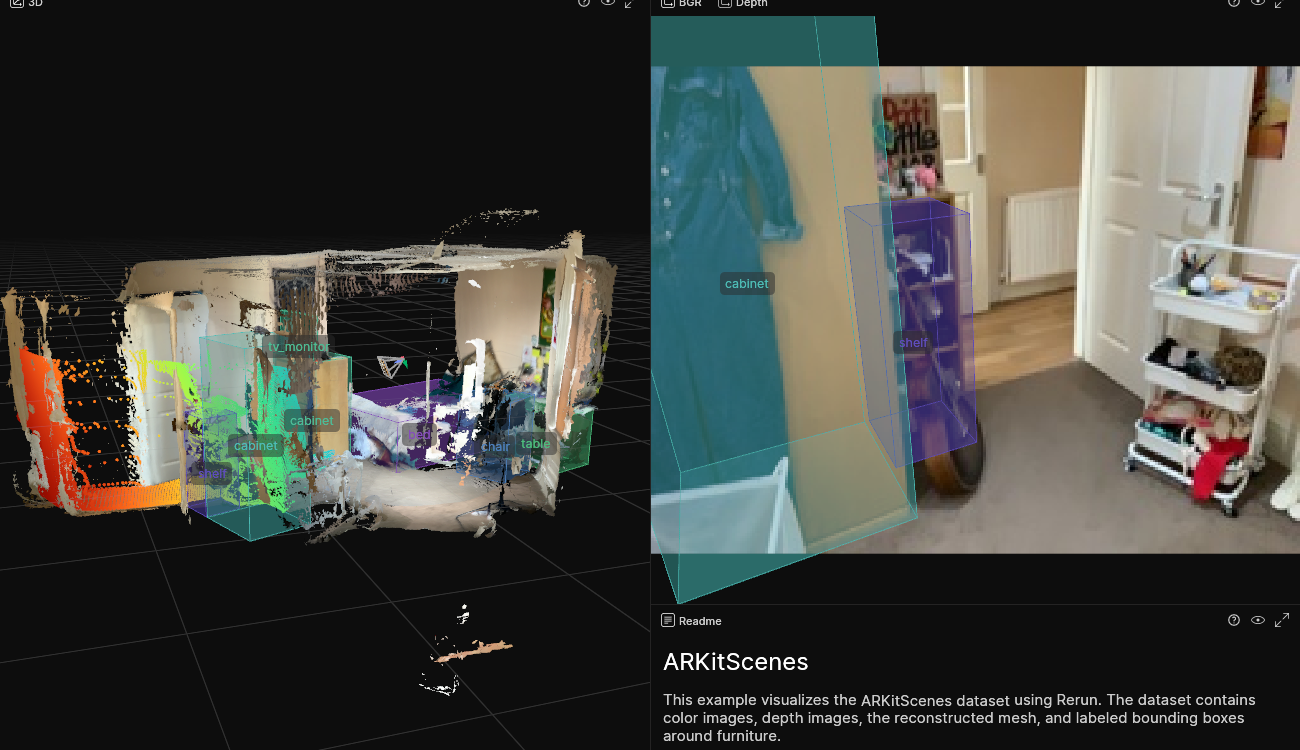
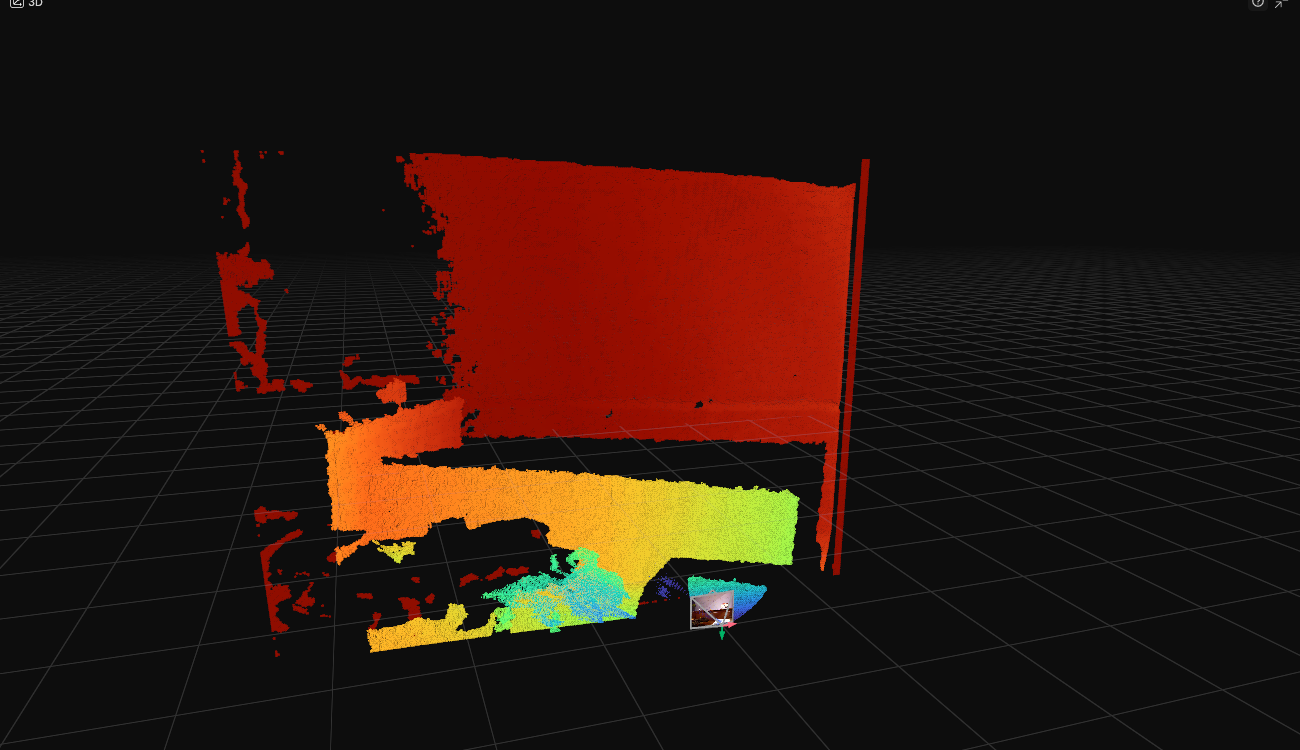
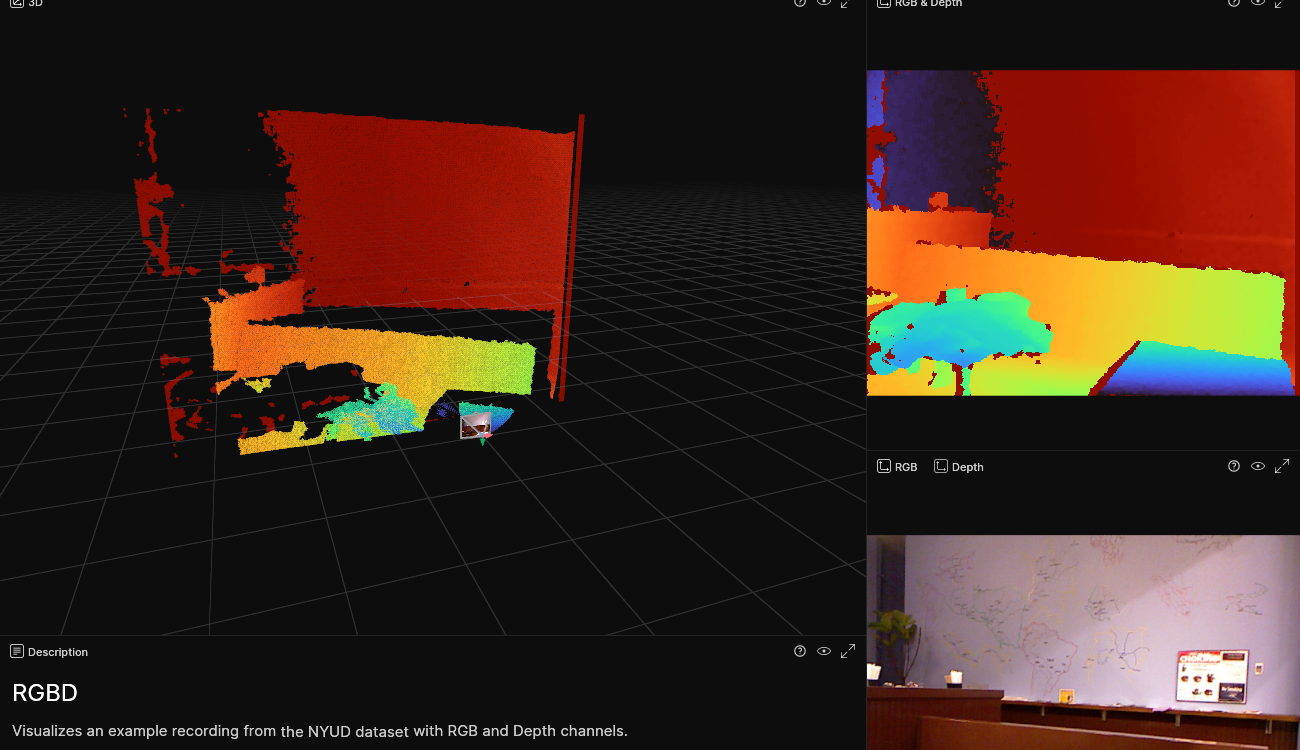
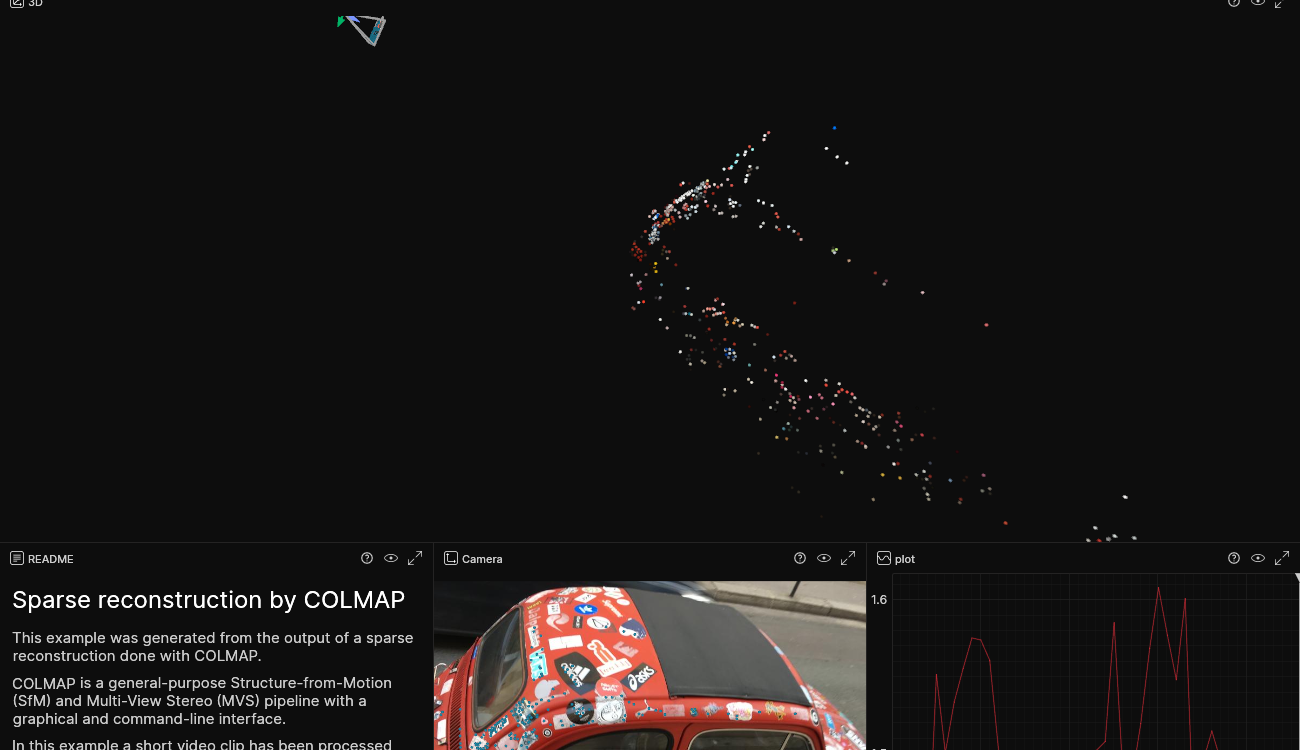
3D scenes, calibrated cameras, depth, and human activity for understanding the physical world.